 埃斯顿ESTUN-工业机器人_机械臂官网
石膏板包装工作站
517埃斯顿ER100B-3500-DW下探式机器人实现盖板、取标、喷胶、贴标全流程包装。 1.工作站占地面积减少30%,贴标合格率≥99.8%。 2.标准化程序框架支持快速换型,提升生产线柔性。 ,
查看全文全站搜索
方案概述
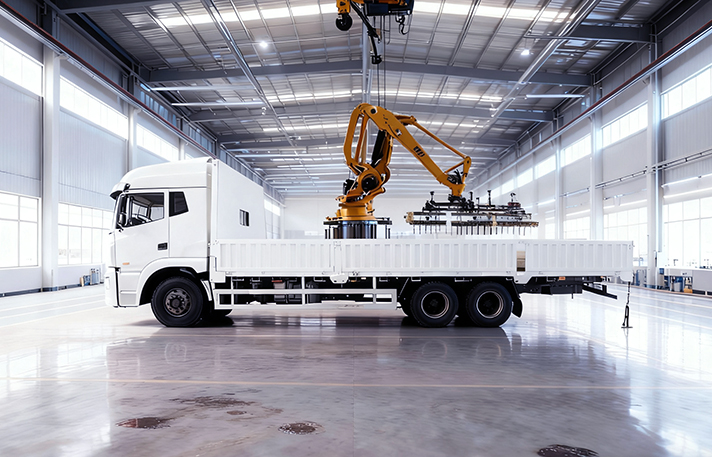
为解决物流运输最后一公里难题,基于埃斯顿生态的智能装车完成解决方案应运而生,车辆进场后由车辆测量识别定位系统对车辆进行扫描识别,通过3D点云算法解析车辆类型和特征信息,由装车软件包规划最优装车路径和垛形,机器人高效率完成装车作业。这是机器人与车辆测量识别系统在物流运输场景的全新应用,涵盖车辆识别、位置计算、机器人运动控制与装车工艺全流程,覆盖常见敞开式货车,如4.2米-17.5米车长,1.6米-3米车宽的低栏车、高栏车、平板车、凸台车、拉筋车,针对化肥、饲料、水泥等25-50kg的散装物料实现自动装车。
案例特点
1. 车辆测量识别定位系统
该系统可以实现空间范围内的静态目标物检测,集成云台系统对车辆进三维扫描,通过3D点云算法解析车辆类型、识别车厢特征信息和定位信息,获取车厢、底板、车栏板、 凸台、拉筋等尺寸信息,并将结果传输给控制系统,为后续自动装车作业提供了稳定可靠的数据支撑。
2. 装车工艺软件包
自适应垛形规划算法匹配多种车型,如低栏车、高栏车、平板车、凸台车、拉筋车;具备多品种分段装车、位置偏差自适应、高栏下探、拉筋避障等功能,车厢空间利用率最大化,匹配异常处理机制,灵活处理漏包补包等问题。
3. 智能装车大数据平台
为数据分析而生的可视化大屏解决方案,无缝衔接企业ERP、MES系统,生产效率可视化、工艺参数透明化,具备数字孪生实时动画、装车流量监控、设备状态实时监控、多车道管控功能。
机器人双夹爪配合多台测试机完成平板功能检测,实现从自动上料、精确定位、功能测试到自动分拣的全流程无人化作业。该系统通过机器人高精度运动控制与视觉定位技术,确保平板在检测工位间的快速、准确流转,有效提升生产线的自动化水平与检测效率。 1. 高...
查看全文
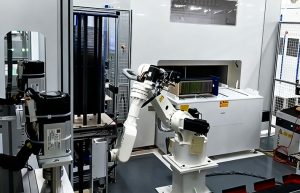
扩散/碱抛花篮搬运,采用ER20B-1745PV/ER28B-1800-PV机器人,可以在电池片扩散/碱抛段,用来进行光伏电池片的花篮搬运工作。机器人型号为光伏花篮搬运专用机器人,能够精准而稳定的完成花篮搬运工作,达到高产能,低碎片率的要求 1.契合应用 光伏花...
查看全文