 埃斯顿ESTUN-工业机器人_机械臂官网
汽车凸焊工艺
520本方案是针对凸焊工艺的智能化解决方案,通过机器人全自动焊接、修磨、补偿软件包,实现工艺全流程自动化。方案基于埃斯顿生态链合作伙伴资源,提供凸焊机和非标修磨器设计,同时依托埃斯顿自主2D、3D视觉开发与服务团队,有效解决传统凸焊工艺中自动化程度低、集...
查看全文全站搜索
方案背景
现代制造业中,万瓦级激光切割技术凭借其高效、精准、灵活的特性,已广泛应用于金属中厚板加工领域,尤其擅长复杂轮廓切割与规模化生产。但实际应用中仍存在显著痛点:传统人工下料方式效率低下,行车调度耗时费力,且人工分拣易引发安全事故;切割过程产生大量粉尘,既污染环境又危害操作人员健康;百公斤级工件吊运存在坠落风险;分拣区域虽占地达千平方米,但有效作业时间不足。针对这些瓶颈,行业亟需通过集成机器人自动化分拣系统,实现下料环节的无人化、智能化升级,在压缩人力成本的同时,显著提升分拣效率与产品品控稳定性。
方案概述
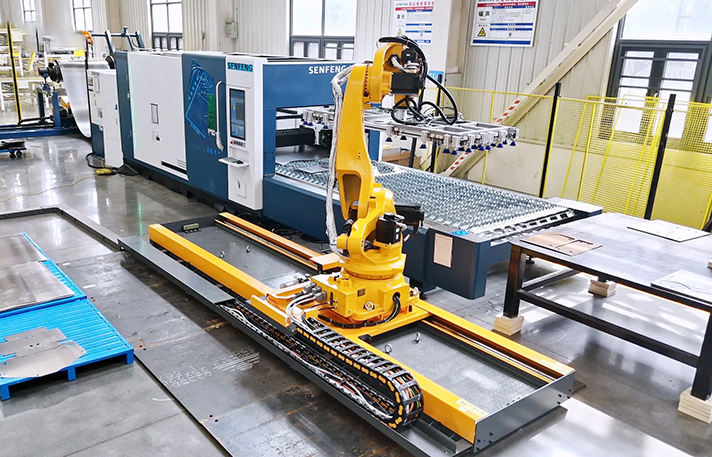
该激光落料分拣系统通过软、硬件协同实现全流程自动化,核心由总控分拣系统、视觉识别系统、机器人系统及周边配套组成。总控分拣系统采用智能解析算法,统筹多机器人协同作业、动态避障路径规划、自主码垛策略及实时任务调度;视觉系统融合3D/2D双模算法,精准定位工件并识别分拣姿态;机器人选型覆盖ER280-3200等主力机型,依托标准化平台确保作业稳定性。周边配套方面,柔性端拾器可自动调节吸盘开合尺寸,第七轴扩展系统配合安全光幕,在20米作业范围内实现人机隔离,显著提升生产安全性与分拣效率。
案例特点
1.智能算法集成
搭载专用分拣软件包Sorting,集成套料图解析、动态路径规划、开磁算法等核心功能,实现复杂工单智能拆解与最优分拣策略生成。
2.免示教编程技术
通过分拣软件包Sorting,自动生成机器人运动轨迹代码,省去传统示教90%以上人工编程时间。
3.离线仿真验证
提供虚拟场景仿真工具,可导入实际场景模型,预先验证机器人可达性、干涉风险及节拍匹配,确保方案零误差和可行性落地。
4.视觉融合定位
结合3D点云与2D特征识别,实现工件异常状态智能判别与丝级精定位,保障分拣准确率。
5.柔性抓取系统
采用伺服驱动端拾器,可自动调节吸盘阵列间距与角度,适配5mm以上板材的抓取需求。
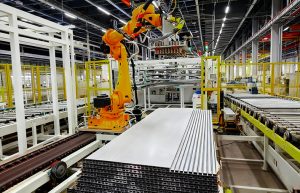
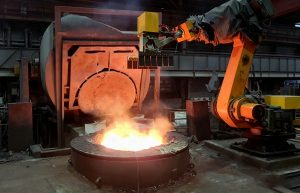
铁水捞渣机器人方案通过下降、抓捞、放渣等一系列精准操作,原本需要多名工人耗费大量时间和精力才能完成的作业,现在仅需一名操作人员轻点操作面板,短短几分钟内即可轻松完成对中频炉的自动捞渣实现了自动化替代人工操作。不仅规范了作业流程、提升了工作效率,...
查看全文